← ย้อนกลับ

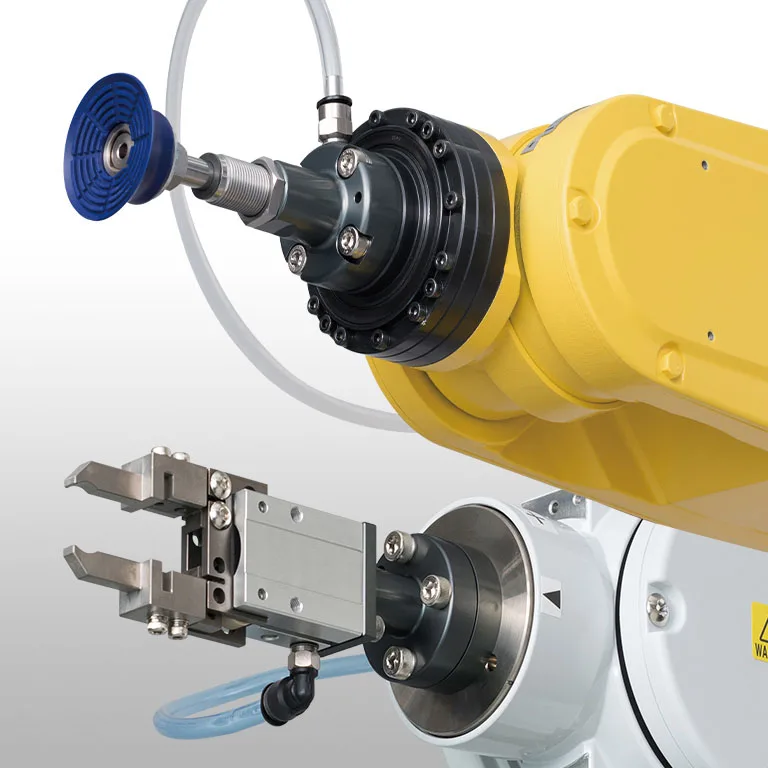
PISCO Mounting Flange HS for EOAT
PISCOR02
หน้าแปลนยึดปลายแขนหุ่นยนต์ซีรีส์ HS ของ PISCO ใช้เชื่อมหัวจับหรือชุดโมดูลสุญญากาศเข้ากับหน้าแปลนของหุ่นยนต์ ทำให้ประกอบและถอดเปลี่ยนหัวจับได้ตรงศูนย์ทุกครั้ง
HSHS SeriesHS Flange
- เชื่อมหัวจับเข้ากับหน้าแปลนของหุ่นยนต์ได้อย่างมั่นคงและตรงศูนย์
- ถอดเปลี่ยนหัวจับได้โดยไม่ต้องตั้งศูนย์ใหม่ทุกครั้ง
- รูยึดเกลียว M4×0.7 และ M6×1 เข้ากับหุ่นยนต์ได้หลายรุ่น
- ใช้ร่วมกับชุดโมดูลสุญญากาศ HML และหัวจับ VRG หรือ VLG ได้
- โครงสร้างแข็งแรง รับแรงจากการเคลื่อนที่เร็วของแขนหุ่นยนต์
- ลดเวลาในการออกแบบชิ้นงานยึดเฉพาะกิจ
- เป็นส่วนประกอบพื้นฐานของระบบหัวจับปลายแขน PISCO
- ชนิด
- หน้าแปลนยึดปลายแขนหุ่นยนต์ ซีรีส์ HS
- หน้าที่หลัก
- เชื่อมหัวจับเข้ากับหน้าแปลนหุ่นยนต์
- ขนาดเกลียว
- M4×0.7 และ M6×1
- ความแม่นยำ
- ถอดเปลี่ยนหัวจับได้ตรงศูนย์
- การใช้ร่วม
- ใช้กับ HML, VRG และ VLG ได้
- โครงสร้าง
- แข็งแรง รับแรงจากการเคลื่อนที่เร็ว
- ประโยชน์หลัก
- ลดเวลาออกแบบชิ้นงานยึดเฉพาะกิจ
- งานที่เหมาะ
- สถานีหยิบจับด้วยหุ่นยนต์และโคบอท
- การสั่งซื้อ
- แจ้งรุ่นหุ่นยนต์และรูปแบบหน้าแปลนที่ใช้
เอกสารสินค้า (PDF)